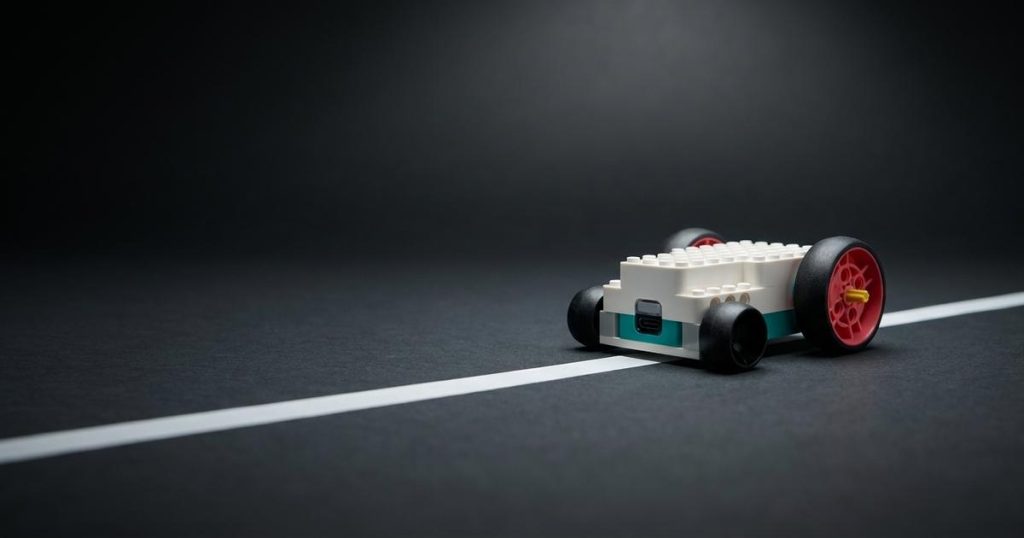
Jeśli zaprogramujesz robota, aby jechał prosto, oczekujesz, że właśnie to zrobi. Oto kilka powodów, dla których typowy robot LEGO® może nie spełnić tego oczekiwania — oraz kilka sugestii, jak sobie z tym poradzić.
Prawdziwe roboty nie jeżdżą prosto
Wiele lat temu Fred Martin, profesor informatyki na Uniwersytecie Massachusetts Lowell, napisał wnikliwy artykuł pod prowokacyjnym tytułem „Real robots don’t drive straight”. Twierdzi w nim, że sprzężenie zwrotne jest centralnym procesem nie tylko w naszym życiu, ale także w systemach inżynieryjnych. Informacje zwrotne są wszechobecne, ale często niewidoczne.
W praktyce zarówno systemy biologiczne, jak i inżynierskie dokonują ciągłych poprawek — nawet minimalnych, do granicy percepcji. Jako edukatorzy powinniśmy wprowadzić uczniów w tę centralną zasadę, a nie ukrywać jej przed nimi.
Dlaczego robot zbacza z kursu?
- Różnice w wydajności silników — spróbuj zamienić lub wymienić silniki.
- Kierunek włosia dywanu — uruchom robota w przeciwnym kierunku lub pod kątem prostym.
- Brak symetrii konstrukcji, masy, kół lub wyważenia.
- Luźne połączenia — sprawdź, czy koła są dobrze osadzone na osi, a belki mocno złączone.
- Źle spasowane koła zębate — sprawdź, czy obracają się swobodnie.
- Skokowy rozruch — zacznij od małej mocy silnika i stopniowo ją zwiększaj.
- Kurz i brud powodujące utratę przyczepności — oczyść opony i podłoże.
- Większe tarcie po jednej stronie — sprawdź łączniki (czarne i niebieskie mają elementy hamujące).
Lepsze podejście?
Jeśli przyjmiemy, że prawdziwe roboty nie jeżdżą prosto, być może lepiej wykorzystywać fizyczne granice i informacje z czujników w celu aktualizacji ruchu robota:
- Zbuduj szynę, po której porusza się robot.
- Użyj czujnika ultradźwiękowego do jazdy wzdłuż ściany.
- Użyj czujnika światła, aby podążać za linią.
- Użyj wbudowanego żyroskopu SPIKE™ Prime, aby zachować orientację.
Czy na swoich lekcjach stosujesz pojęcie informacji zwrotnej?
Na podstawie materiałów LEGO® Education
 PracownieCała pracownia w jednym kliknięciu